2026年10月18日、中国北京市の北京経済技術開発区(北京亦荘)にある南海子公園の親水広場東側で、「2026ロボット勇士チャレンジ」秋季大会が開催された。全国から29チームが参加し、災害救助、産業設備の点検、都市インフラの維持管理を想定した実践的な課題に挑戦した。
北京亦荘が独自に展開するロボット競技ブランドとして開催された本大会は、ロボットの能力評価を、走行や跳躍などのデモンストレーションから、実際の現場を想定した作業能力の検証へと発展させることを目指している。大会では、鏡識科技、智身Milk long Bチーム、星元動力Aチーム、AK兄弟Bチームが、それぞれの部門で優勝した。
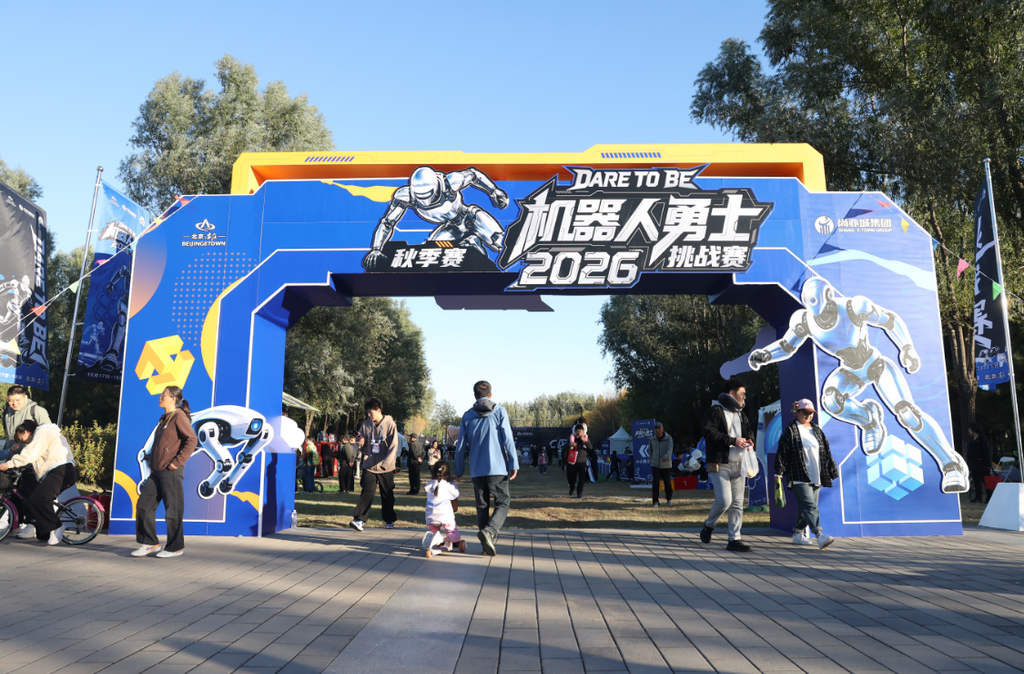
災害救助・産業点検・都市管理の3分野で14の課題を設定
本大会は、北京市経済・情報化局と北京経済技術開発区管理委員会の指導の下、同開発区のロボット・スマート製造産業局が主催し、尚亦城(北京)科技文化集団有限公司が運営した。「亦起・智援」をテーマに、災害救助、産業点検、都市インフラの維持管理という3つの実際の利用場面を想定し、計14の競技課題を設けた。
審査では、運動制御、自律走行、連続稼働性能と放熱性能、環境への適応力、システムの信頼性などを総合的に評価。複雑な環境下でロボットが安定して作業できるかどうかを重点的に検証した。
競技前日の大雨も、難易度を押し上げる要因となった。会場の地面は雨で湿り、複数の課題エリアで路面が滑りやすくなったため、ロボットには高いグリップ性能、重心制御、水場の通過能力が求められた。実際の災害現場や屋外作業に近い条件が生まれ、環境の変化に対応する能力を試す機会となった。
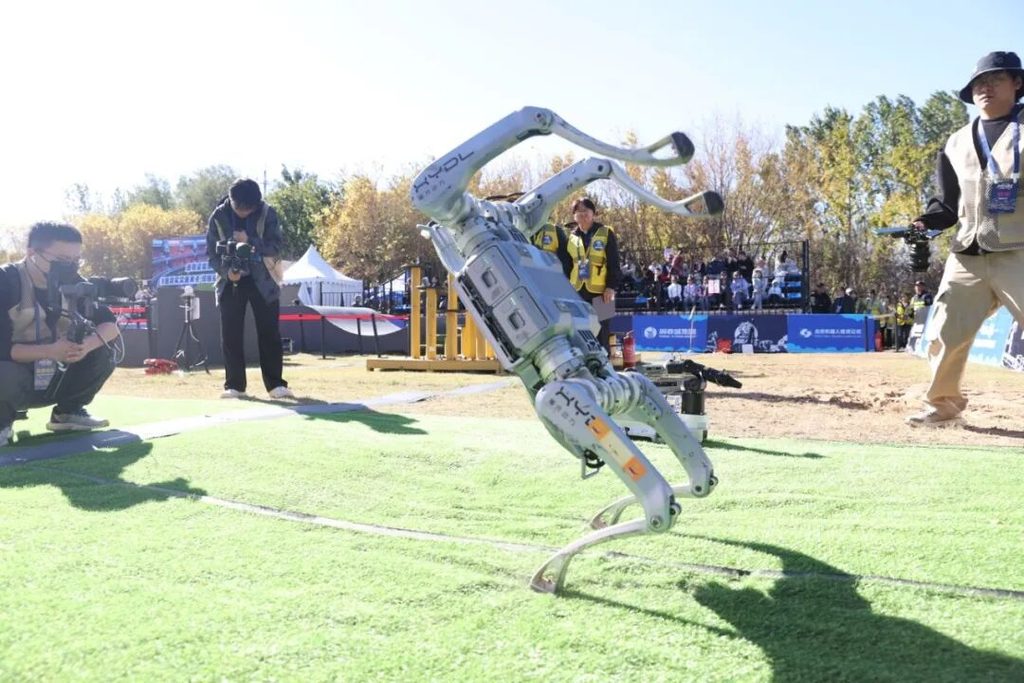
秋季大会では春季大会に比べ、競技環境の複雑さを一段と高めた。危険物・爆発物の処理や、複雑な瓦礫を想定した障害物の突破など、実際の緊急対応現場を再現した課題を新たに導入したほか、採点基準も見直し、周囲の状況を把握する能力、自律的な判断力、現場での作業能力をより重視する仕組みとした。
競技は「操作方式」と「ロボットの形態」の2つの軸で部門を編成。操作方式は遠隔操縦と自律走行の2種類に分かれ、それぞれに人型ロボット、四足歩行ロボット、四足歩行・車輪型ロボットの3部門を設けた。各部門では、ポイント制で課題を攻略し、独立して順位を競う。
大会が重視するのは、単純な速さを競うことではない。現場に到達するだけでなく、到達後に必要な作業を安全かつ確実に遂行できるかという、実際の環境における一連の能力の検証だ。ロボットが周囲を認識し、自ら判断して行動する「身体性を備えた人工知能(具身知能)」の実用化が進むなか、こうした実践型の競技は技術の社会実装に向けた重要な試金石となる。
断橋の通過、急斜面の登坂、危険物の処理など多彩な課題
課題設計では、ロボットの形態や用途に応じて、実際の作業現場を想定した試験を組み合わせた。
共通課題としては、壊れた橋の通過、急斜面の登坂、狭い通路の通過、瓦礫エリアからの脱出、立体障害物の登攀という5項目を設定し、各機種の基本的な移動能力を評価した。
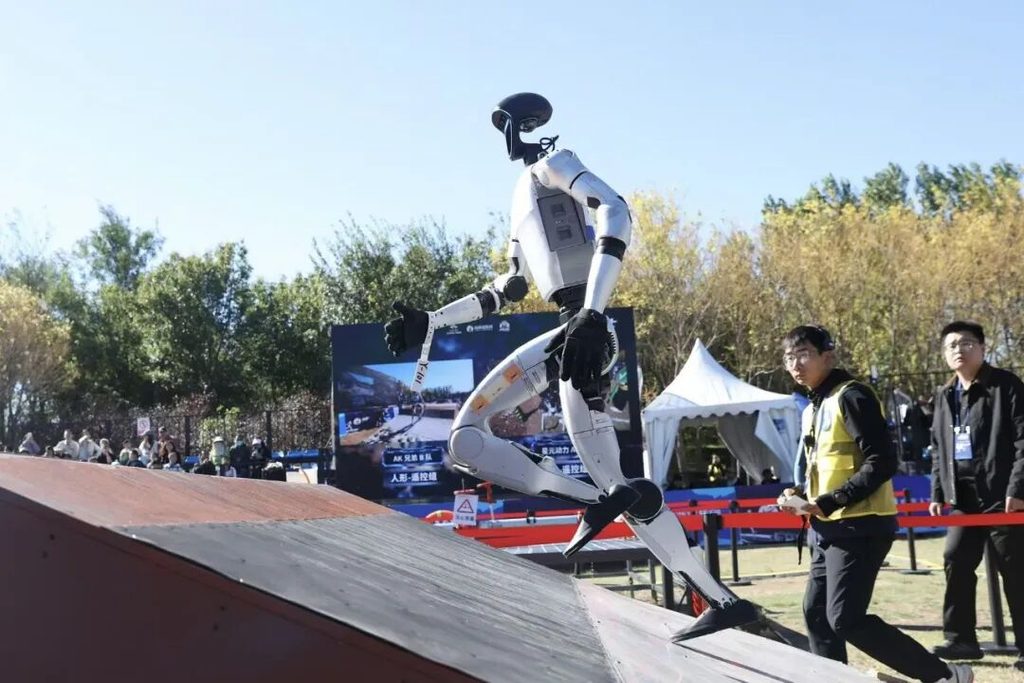
人型ロボット専用の課題には、扉を開けて屋内に進入する動作、危険物の除去、緊急時のバルブ閉鎖、消火活動を用意。消防や災害救助の現場で求められる操作能力を検証した。さらに、梅の花状に配置された足場を渡る追加課題も設け、動的なバランス制御能力を試した。
一方、四足歩行ロボットと四足歩行・車輪型ロボットには、地下管路や共同溝の点検、電力設備の復旧、水場での危険対応、障害物を越えた物資の搬送などを課した。産業インフラの巡回点検や電力設備の復旧、被災地での支援活動を想定した内容となっている。
今回の秋季大会は、ロボットの移動性能だけでなく、滑りやすい路面や複雑な障害物といった予測しにくい条件の下で、周囲の状況を把握し、自ら判断して作業を完遂する能力を重視した点に特徴がある。
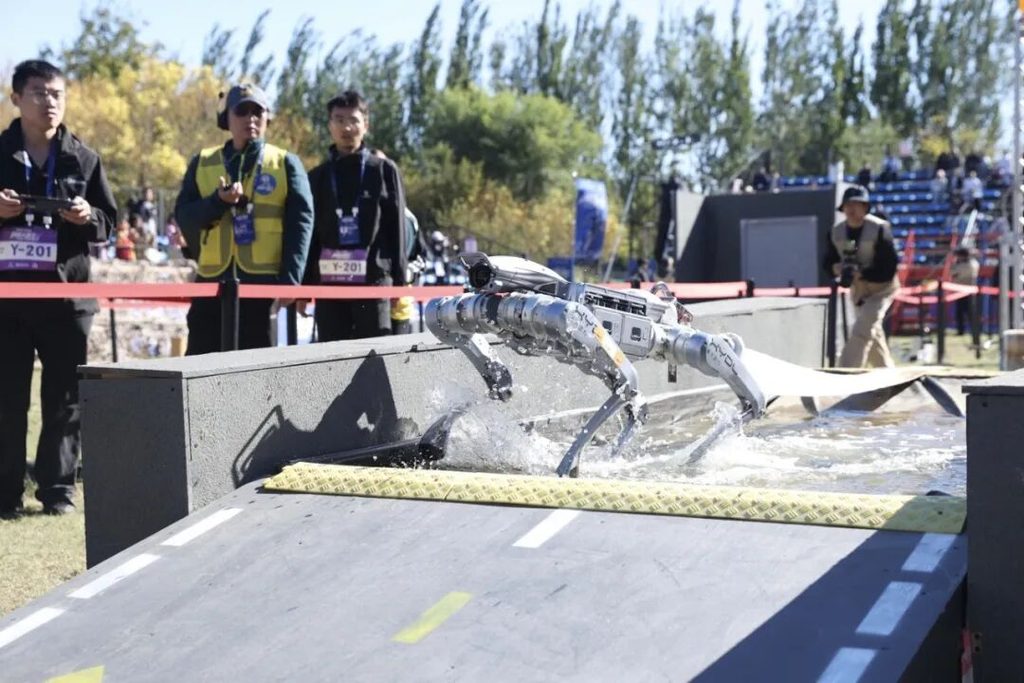
災害救助、産業設備の点検、都市インフラの維持管理といった分野では、ロボットが現場に到達することに加え、環境の変化に対応しながら確実に任務を遂行できることが不可欠だ。実際の作業を想定した競技を通じて技術上の課題を明らかにし、改善につなげる取り組みは、ロボットの実用化を加速させる上でも意義がある。
北京亦荘は、独自の競技ブランドを通じて、ロボット技術の実践的な評価と応用を促進している。今回の秋季大会は、ロボットが「動ける」段階から「現場で役立つ」段階へと進化するための技術検証の場となった。
(中国経済新聞)